モデルラボ / ポットホール
Pothole RF-DETR Nano
道路の穴(ポットホール)を見つける物体検出モデルです。車に固定したスマートフォンで、前方の路面を撮った画像を想定しています。
いまの状態
公開準備中
配布のときの名前
pothole_rfdetr_nano_v3_r1
学習データ
公開データのRDD2022(日本・ノルウェー・チェコなど)とRoboflow Universeのデータセットから、人が目で見て195枚を選びました。このうち137枚を学習に、残りの58枚を評価(検証29枚・テスト29枚)に使っています。どちらのデータもライセンスはCC BY 4.0です。
実際に試した結果
評価用の画像で試しました
公開したONNXのモデルを、評価(テスト)に使った画像に、そのまま走らせた結果です。赤い枠がモデルの出力で、数字は確からしさ(0〜1)です。白い点線の枠は、人が付けた正解です。
- モデルの出力
- 人が付けた正解
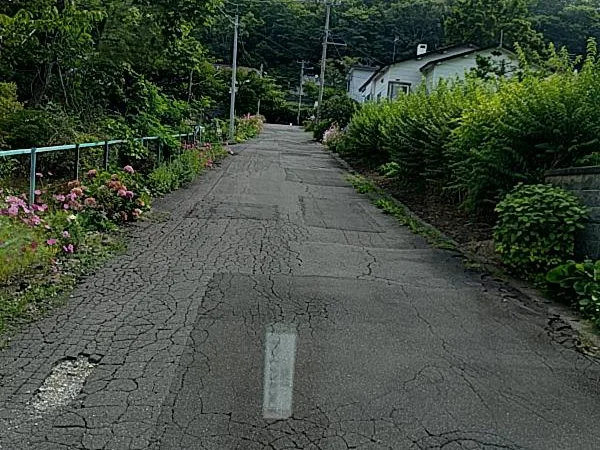
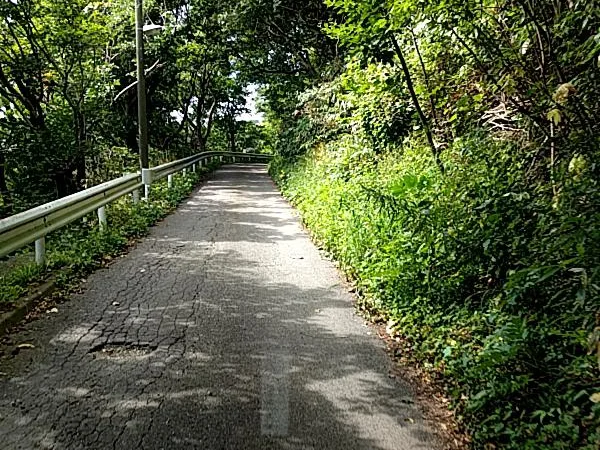
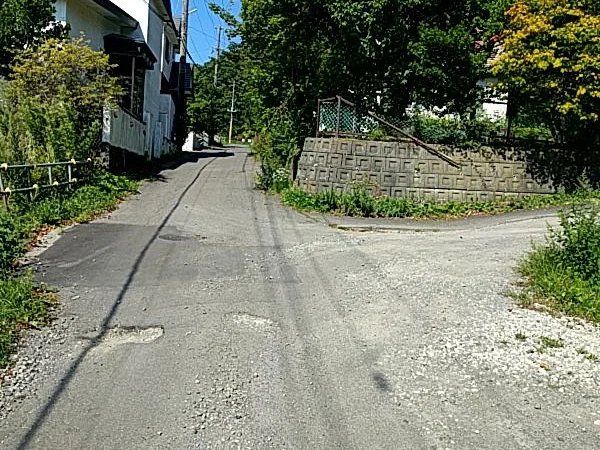
画像は、公開データRDD2022の日本の画像から選び、下の部分を4:3に切り出して枠を書き足しています。しきい値は0.45です。実際に車で走ったときの成績は、まだ測っていません。
出典: RDD2022(Arya ほか、CC BY 4.0)
しくみ
1枚の画像を、こう処理しています
- 1
正方形に引き伸ばす
画像の縦横比を変えて、縦横384ピクセルの正方形にします。学習のときと同じやり方です。
- 2
候補を出す
モデルは1枚につき300件の候補を、位置と確からしさで返します。重なった候補をまとめる処理は要りません。
- 3
しきい値で絞る
確からしさが0.45以上の候補を、検出として扱います。上げると誤検知が減り、下げると見逃しが減ります。
しくみ
入力と出力
- 見つけるもの
- ポットホール(1種類)
- 元にしたモデル
- RF-DETR Nano。COCOで事前学習した公開の重みに、追加で学習させました。
- 入力
- 縦横384ピクセルのカラー画像(RGB)。元の画像は、縦横比を変えて正方形に引き伸ばします。
- 出力
- 見つけた候補の位置と確からしさを、1枚につき最大300件返します。重なった候補をまとめる処理は要りません。
- 形式
- PyTorch、ONNX、CoreML(iOS 17以降)
- しきい値
- 0.45。確からしさがこの値以上の候補を、検出として扱います。誤検知を減らしたいときは上げ、見逃しを減らしたいときは下げます。
- ライセンス
- Apache-2.0
評価
いまの成績
| 指標 | 検証用(29枚・穴42個) | テスト用(29枚・穴44個) |
|---|---|---|
| AP50(検出の正確さをまとめた指標) | 0.728 | 0.737 |
| 適合率(検出したうち本物だった割合) | 0.79 | 0.80 |
| 再現率(本物のうち見つけられた割合) | 0.62 | 0.73 |
適合率と再現率は、しきい値0.45のときの値です。評価に使った画像は、学習と同じ公開データから選んだ各29枚です。枚数が少ないため、数値は大きくぶれます。また、しきい値はテストの結果も見て決めたので、テストの数値は実力より良く出ている可能性があります。実際に走ったときの成績は、まだ測っていません。
使うときの注意
- 見つけるのはポットホールだけです。ひび割れなど、ほかの損傷は見つけません。
- 夜間、雨、逆光のときの成績は確かめていません。
- 点検や安全についての判断を、このモデルの結果だけで行わないでください。
お問い合わせ
まずは状況をお聞かせください
みちカルテの試験運用や検知モデルの構築について、依頼が固まっていない段階でも構いません。手元にある写真や動画の種類と、困っていることを書いていただければ、できることとできないことをお伝えします。